激光雷达和电机控制到底难在哪,上海交通大学青苗成长计划的智能小车课怎么一步步讲
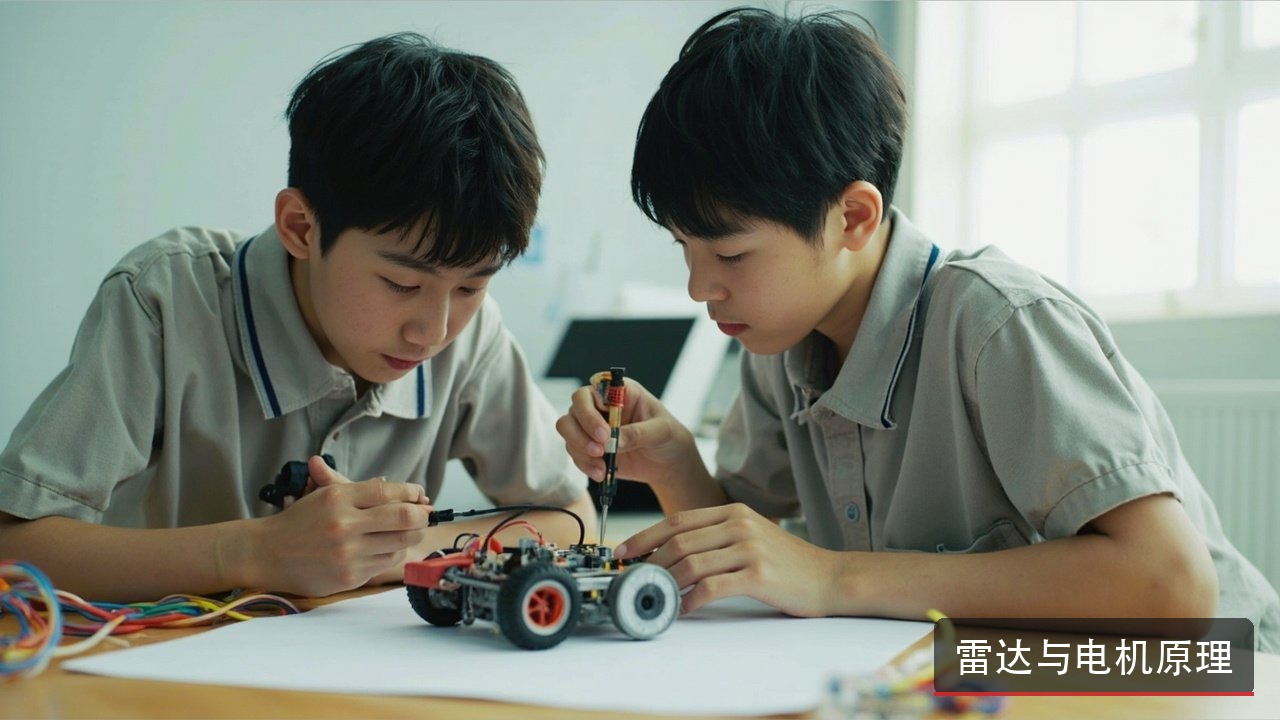
拆开看会发现,电机和雷达卡的点根本不是一类。电机这边难在看不见的物理过程:电通了、线圈动了、轮子转了,中间的能量转换没人能直观看到;雷达这边难在数据:测距数值回来得对不对、准不准、丢没丢包,这些都得靠反复试。课程页面把这两块各给了一整讲,没有合并成一节,这个安排本身就是答案。
更重要的是顺序。实践课第二讲先讲电机基本原理、做电机实验,再讲激光雷达基本原理、做雷达实验;到了第三讲,才是坐标变换详解、四点提取代码逐行解读、转向角计算详解,最后把舵机控制和整车融合起来。先让两个零件各自跑通,再谈它们怎么配合,这比一开始就做整车要稳得多。
电机基本原理:难点在于看不见的那一段
电机的难点不在接线,接线反而是最简单的部分。真正让零基础学员困惑的是:给电了,它凭什么就转了?线圈通电产生磁场、磁场之间相互作用产生转矩,这套因果链在中小学科学里往往只有定性描述,没有给出可计算的模型。课程把它单独列成一讲,配一次电机实验,就是为了让学生先在最简单的条件下看到电流和转速之间的对应关系,把看不见的过程用现象替代公式记住,而不是一上来就被推导卡住。对刚进实验室的孩子来说,先看见现象再问为什么,比先背公式再验证顺得多,后面几讲反复用到电机,这个起点能省下不少事。电机是整辆车唯一真正提供动力的部分,后面舵机转向、雷达判断都要靠它把结果执行出来,把这一环理解扎实,后面才有底气往下走。
第一次实验通常会碰到一个反直觉的现象:转不动。不通电当然不转,但通电后如果负载过大、接线顺序不对、或者供电不足,电机依然不转,或者转得发抖。零基础学员很容易把不转直接等同于坏了,实际上更多时候是参数和接线的问题。这个判断过程本身就是电机这一讲最有价值的部分,它让第一次接触硬件的孩子明白:出问题时先排查原因,别急着下一个设备坏了的结论,然后按顺序一项项排除。这个排查顺序后面还要反复用到,它比让电机转起来那一刻更有用。很多第一次做硬件的孩子,正是在这一步学会了先假设再验证,而不是凭直觉认定某个东西坏了,这种习惯在后面几讲里会一直起作用。
等到电机实验做完,学生手上应该有了一个能稳定运行的驱动单元,能听到它在不同状态下的声音差别。这个经验很关键——后面电机在赛道上的表现异常时,学生是靠听和手感先发现问题的,而不是干等程序报错。这种硬件层面的敏感度,是坐在教室里看视频学不到的,也是后面做整车融合时能快速定位问题的底子。很多学员赛道上表现差其实不是代码写错,而是没听出来电机声音已经变了,这种手感在讲台上是讲不出来的,它只能在反复试的过程中慢慢长出来。也正因为电机实验单独占了一整讲,学员才有足够时间对比不同状态,而不是看一眼就急着往下走。也正因为电机实验单独占了一整讲,学员才有足够时间去对比不同状态,而不是看一眼就急着往下走。
激光雷达基本原理:测距数值背后的判断题
雷达这一讲的难点和电机正好相反。电机难在过程看不见,雷达难在结果需要判断。激光雷达的基本原理并不难懂,它发射一束光、接收反射、计算往返时间,从而得到与障碍物的距离。但真到实验里,学生立刻会碰到一连串需要判断的情况:为什么同一个障碍物有时测得远、有时测得近?光打上去的角度变了,返回的数值会不会跟着跳?这些才是这一讲真正要练的东西。前面刚学完电机那种看得见的变化,雷达立刻换成看不见的数据,落差本身就构成了难度,也解释了为什么课程不把电机和雷达压缩在一起讲。对刚入门的孩子来说,先把一个模块调稳,再换到下一个,比两个一起摸索要顺得多。
常见的干扰因素不少。障碍物表面材质不同、反光程度不同,会直接影响反射回来的强度;车间光线、桌面上没收拾的零件、甚至旁边同学的走动,都可能让数据出现波动。这些不是设备出错,而是让初学者建立工程直觉的关键:任何测量都有前提条件,能不能用取决于你对误差的容忍度,以及你有没有把这些前提条件记在心里。把它们记住,赛道上判断失灵时就能少走弯路,先想到是不是测量环境变了,而不是直接怀疑程序写错。带着这些前提条件去做雷达实验,同一组数据来回对比时就有东西可依据,不必把每一次异常都当成偶然,带着前提条件去看数据,才不会被一串跳动的数值带着走,实验效率也高得多。
第二讲结束时,学生手里会多出一件此前完全没有的概念——传感器数据不是答案,而是需要被解释的输入。同样一组雷达数值,赛车走得好和走得差,往往只差在有没有把它和车的实际状态联系起来。这个衔接,正好是第三讲坐标变换要解决的问题:把雷达看到的那个世界,翻译成小车自己能执行的动作,中间的翻译过程才是真正的技术活。能讲清楚这一层,学员才算真的把雷达用起来了,而不是只会在理想条件下读出一串数字。这也是第三讲存在的理由,数据本身不产生价值,能被正确翻译成动作的数据才产生价值,这个翻译过程正是第三讲坐标变换要解决的事,也是整车能按判断转向的前提。
坐标变换与转向角计算:两讲内容连起来才是完整闭环
第三讲是整条路线里最硬的一段,课程页面把内容切得很细:坐标变换详解、四点提取代码逐行解读、转向角计算详解,然后才是舵机控制与整车融合。这样安排的原因是,坐标系和转向角不是两个孤立的知识点,而是一个闭环的两半——车看到前方路况之后,必须把世界里的位置翻译成轮子该转多少度。中间任何一环含糊,整车就会往反方向转,而且问题还很难一眼看出来。课程把两块拆开单独讲,正是因为这是整个方向里最容易出错也最难自学看懂的一段,把它放在舵机控制与整车融合之前单独讲清,学员让整车跑起来时才知道每一步转向究竟是怎么算出来的。
真正让人卡住的地方在于单位与方向的不一致。雷达给的是距离和角度,车往前还是往后转取决于舵机装的方向,这个方向一换,整套计算符号都要跟着变。逐行解读代码的作用就在这里:不是让你背下一段程序,而是让你知道每一行为什么必须这么写,换了硬件之后该改哪里。看懂因果关系,赛道上出问题时才敢动手改,也改得对地方,而不是整段重写。逐行解读看着慢,讲的却是判断方法,看懂之后换成别的传感器、别的车架也知道从哪行下手。对零基础学员来说,能改对地方比改得快更重要,否则很容易越改越乱,最后连问题出在哪一段都说不清。对零基础学员来说,能改对地方比改得快更重要,否则很容易越改越乱,最后连问题出在哪一段都说不清。
这一讲结束时,整辆车才第一次真正成为一个整体:它不只是有几个会动的零件,而是有了感知、有了判断、也有了动作。到第四讲讲赛道控制策略、大弧度弯道检测逻辑和大弧度倒车策略时,前面所有的铺垫才开始兑现价值——这些策略之所以难,正是因为要在有误差、有延迟、有惯性的系统里做判断,而不是在理想条件下照着公式跑一遍就完事。到这里学员对整辆车的理解才算从一堆零件变成了一个系统,这种视角比某一行代码写得多漂亮都要紧,前面三讲练的都是局部能力,这一讲开始要求把它们合起来用,难度上去了,收获也正好在这里。前面三讲练的都是局部能力,这一讲开始要求学员把它们合起来用,难度上去了,收获也正好在这里。
电机加雷达的组合,什么时候才真正开始好用
到了第四讲和第五讲,课程的考核形式是赛道竞速。这时候电机和雷达不再是两个各自合格的模块,而必须在同一套策略下协同工作:大弧度弯道怎么提前减速、检测逻辑怎么避免误判、倒车策略在什么条件下才触发,每一个决定都在拿前面两讲积累的东西做赌注。任何一环不稳,成绩都会在赛道上被放大出来,前面犯的错最后都会体现在圈速上。也正因如此,赛前几讲留下的排查习惯这时候最值钱,能不能反推原因,直接决定了现场是修好还是重做。比赛时间有限,能不能快速判断问题出在感知、判断还是执行,往往就是能不能跑完全程的分水岭。比赛时间有限,能不能快速判断问题出在感知、判断还是执行,往往就是能不能跑完全程的分水岭。
这也解释了为什么课程坚持把电机和雷达分开讲、又坚持逐行解读代码。如果只知道结论,赛道上出问题就只能反复试参数碰运气;而知道每一步在解决什么问题,失败时才可能反推到是测量不准、是执行有延迟、还是判断阈值定错了。工程能力的分水岭往往就在这里——能不能从结果倒推回原因,而不是把时间全花在换参数上。这种能力是慢慢积累的,前面三讲每讲都留一个判断点,到赛场上手上就多了几个能用的工具,而不是一堆记不住的公式。这也是课程把电机、雷达单独安排实验的原因,每一讲都留下一个能带走的方法,合起来才够用,学员在赛场上才不至于只盯着某一个局部反复调参。
课程页面公开的实践终点是智能小车竞速比赛,安排在第六天上午,同日还有结业汇报、成果展示和结业典礼。课程优势中提到,项目式学习成果产出,学员在教授导师与博士生助教指导下独立完成工程原型,形成可展示的实践成果;完成全部培训环节且考核合格者可获得上海交通大学非学历教育结业证书。整条路线走下来,最值钱的收获是一台自己能解释清楚的小车,跑完全程那一刻心里有底的,不只是结果,还有从入门课一路接上的每一步。这种能讲清楚的成就感,比最后拿了多少分更能支撑他继续往下学,也是这段经历真正留下来的部分,证书之外,这些能讲清楚的细节更值得孩子在升学科普材料里如实写下。
学员常见问题
Q:电机和雷达这两讲哪个更难?
A:难在不同的地方。电机难在因果链看不见,学生很难建立电流、转速、负载之间的直觉,通常要靠实验中的现象对比来建立;雷达难在数据需要判断,同样一组测距数值为什么忽大忽小,要学会从表面材质、环境光、物体角度去排查原因。课程把两讲分开,正是因为难点性质不同,合并讲反而两边都讲不透,孩子也记不住。
Q:坐标变换和转向角计算听起来像高年级内容,孩子能跟上吗?
A:课程对此的处理是拆得非常细:坐标变换详解、四点提取代码逐行解读、转向角计算详解分开讲,再落到舵机控制与整车融合,第四讲才继续赛道策略。零基础学员通常卡的不是算不出来,而是不清楚这些步骤为什么存在。跟着讲解顺序走、把每一讲的小实验做完整,理解会自然跟上,硬跳着看反而容易劝退。
Q:车在赛道上跑不理想,是雷达的问题还是电机的问题?
A:实际执行中两种情况都常见,而且常常互相牵制。执行有延迟会让雷达数据过时导致转向滞后,测量有误差会让判断阈值失准导致误判。课程在第二讲分别做了电机实验和雷达实验,就是为了先把两个模块各自调到稳定状态,再进入整车融合,减少互相干扰的变量。排查时也建议按这个顺序,先各自确认,再看配合。
Q:五讲结束后小车能达到什么水平?
A:课程页面公开的终点是智能小车竞速比赛,赛道策略覆盖一般赛道控制、大弧度弯道检测和大弧度倒车,能独立完成工程原型并在第六天下午结业汇报中展示。对刚接触 Arduino 的孩子来说,能独立完成一辆能跑完全程的小车并解释每一部分的作用,已经是很扎实的工程启蒙收获,后续再学其他方向也有基础。
想要详细招生简章、课表和报名咨询电话,请拨打 4000616586,联系人程老师,咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。